「腕が3本でもいい」フィジカルAIは人型である必要がある? 日本のロボット3社トップが語った“勝ち筋”とは
米中が先行するヒューマノイド競争。それでも勝負は終わっていません
AIが画面の中を飛び出し、現実世界を認識して動く「フィジカルAI」。いま、その象徴として注目を集めているのが、人間と同じように歩き、両腕で作業するヒューマノイドです。しかし、人間の形がフィジカルAIの唯一の答えなのでしょうか。
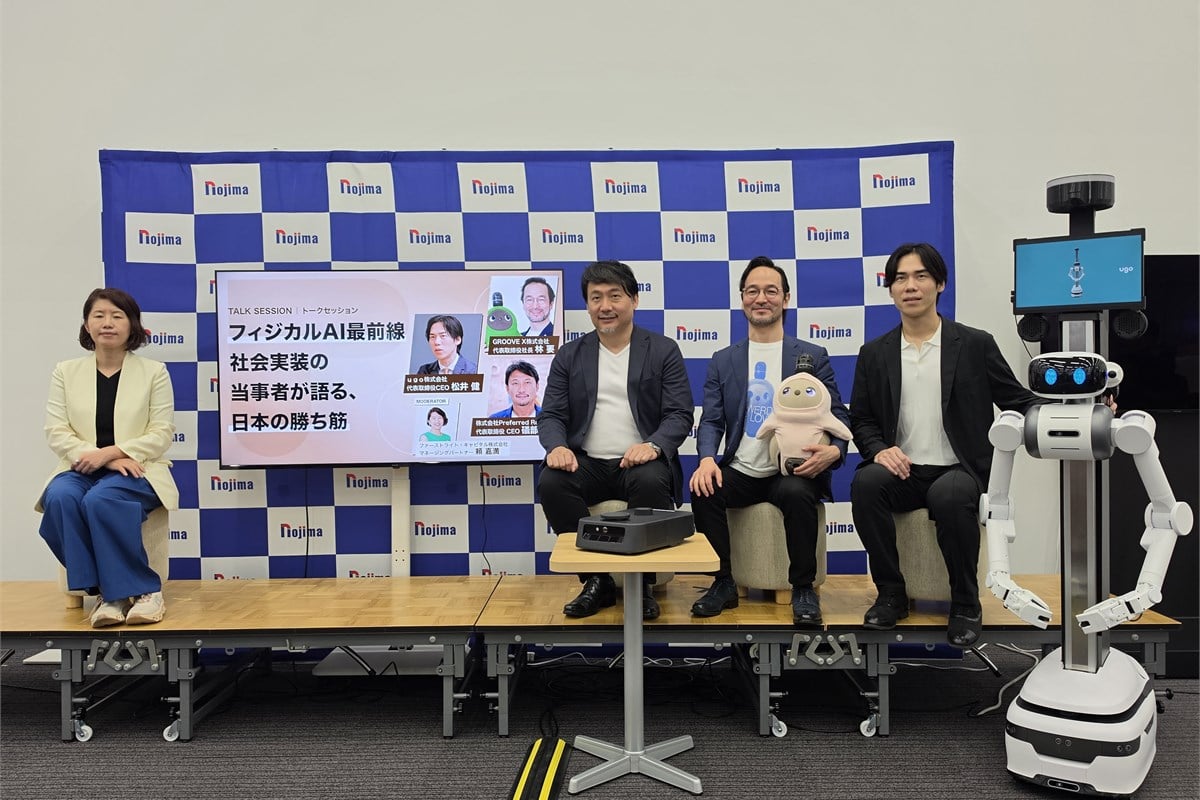
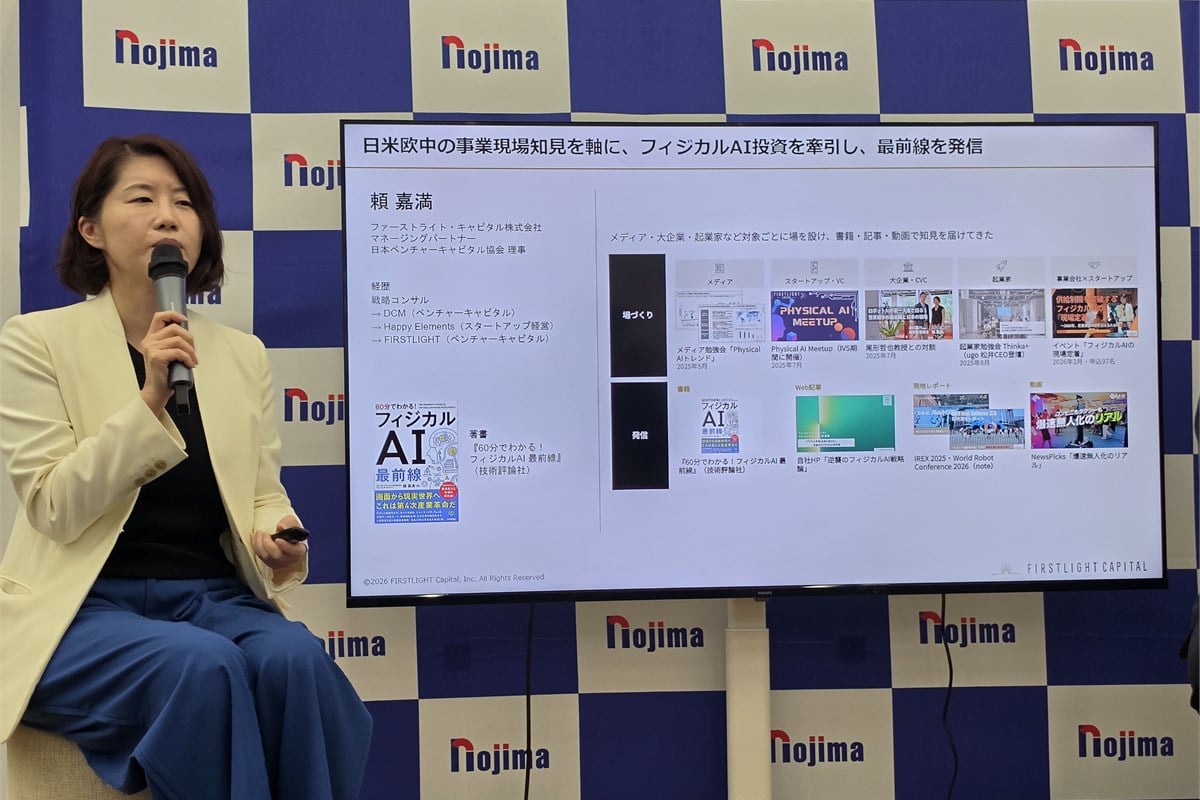
その疑問を携えて、GROOVE X主催の「フィジカルAI 最前線 社会実装の当事者が語る、日本の勝ち筋」を取材しました。登壇したのは、Preferred Roboticsの礒部達CEO、ugoの松井健CEO、GROOVE Xの林要社長です。議論を進めたのは、ファーストライト・キャピタルのマネージングパートナー、頼嘉満氏でした。
頼氏は世界のヒューマノイド競争を「資本」「量産・価格」「作業性能」の三軸に整理しました。発表資料によれば、2026年9月までの関連投資は94億ドル規模に上り、その約6割が中国に集中しています。日本は資本も量産も大きく出遅れているというのです。
ただし、頼氏は作業性能の面では各国とも完成形に到達していないと指摘しました。つまり、投資額と出荷台数だけで、最終的な勝者が決まったわけではありません。
「日本らしさ」に海外の顧客はお金を払うのか?
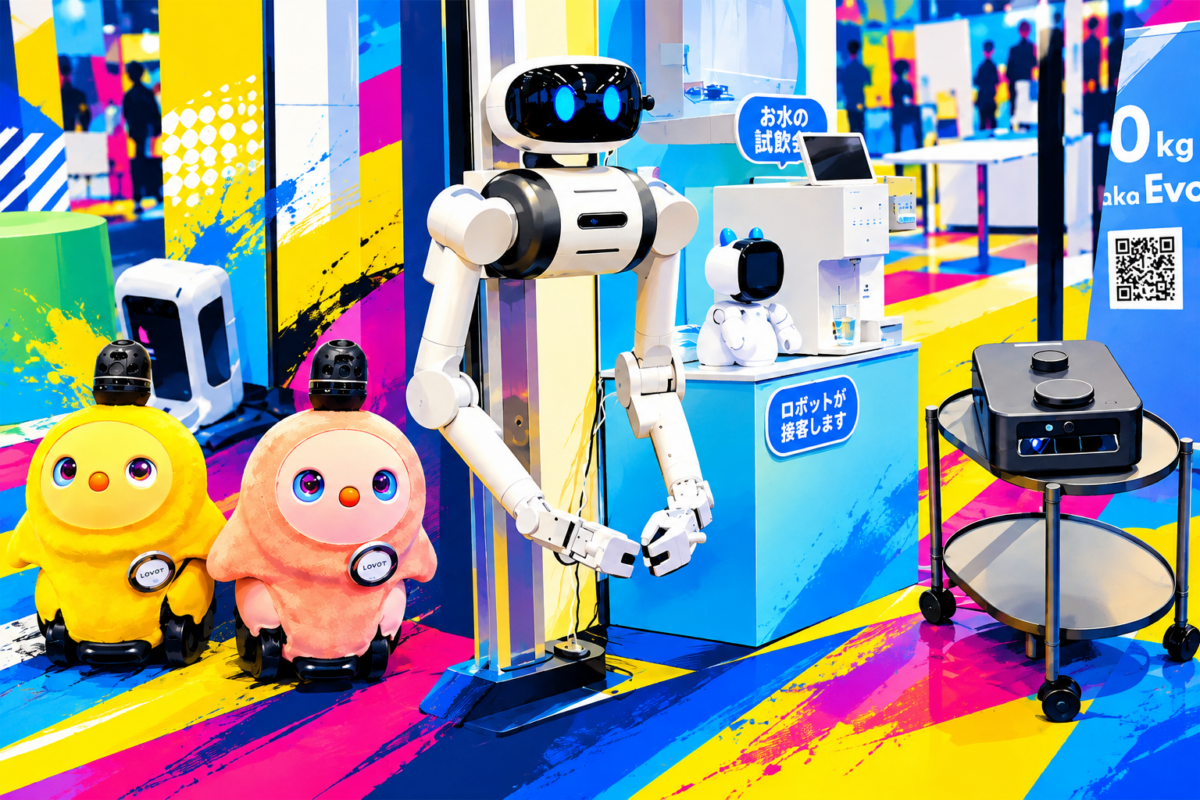
頼氏が掲げた日本の勝ち筋は、用途を絞った展開、導入後の品質、家庭市場、IP、部品・標準化など多岐にわたります。ただし議論は、安易な日本礼賛には向かいませんでした。
松井氏が日本らしい丁寧な動作や「おもてなし」をAIの学習データにする可能性を語ると、頼氏はこう問いかけました。
「おもてなしの価値って、文化にひも付いています。文化を共有しない人が、それにお金を払うのか、という問いがあります」(頼氏)
日本人には自然な丁寧さでも、海外市場で顧客が割増料金を払うとは限りません。この反証を入れたことで、「日本の強み」の議論は一段具体的になりました。大切なのは、文化的な美点を語ることではなく、それを安全性、体験品質、顧客満足という測れる価値に変えることです。
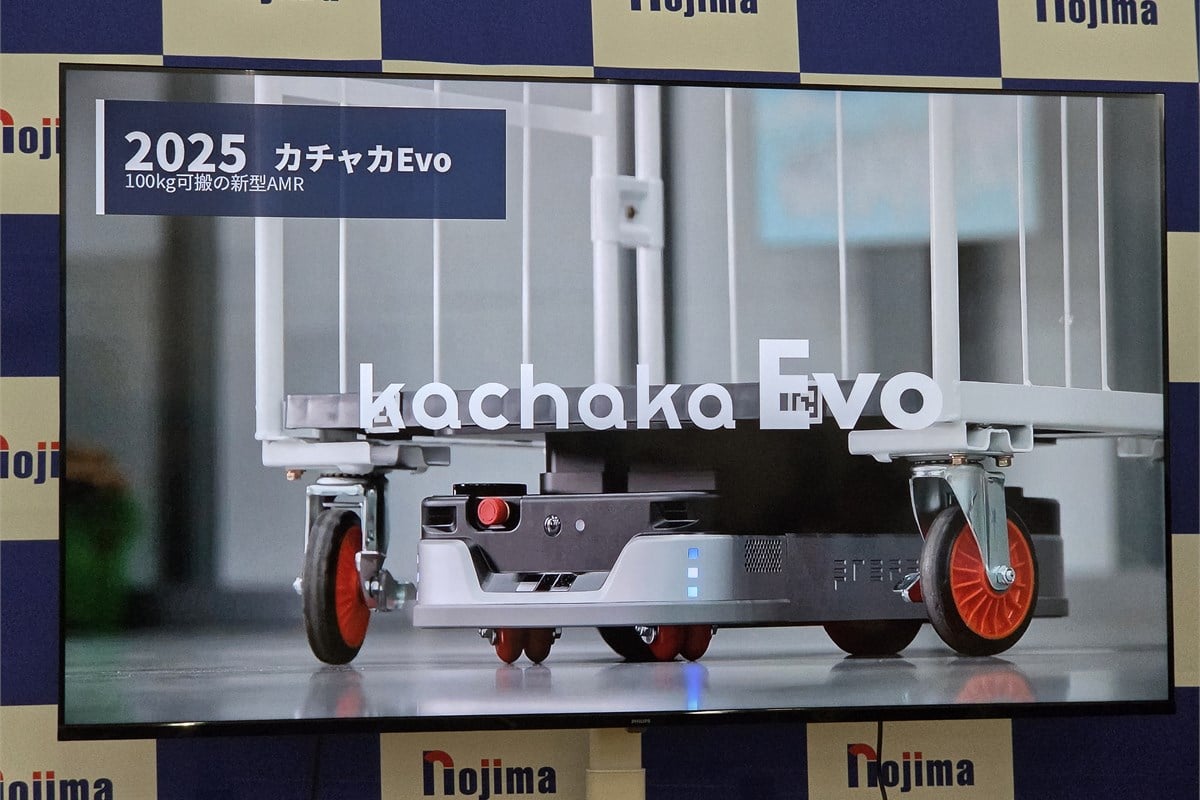
腕を付けるのをやめた「カチャカ」の逆転発想
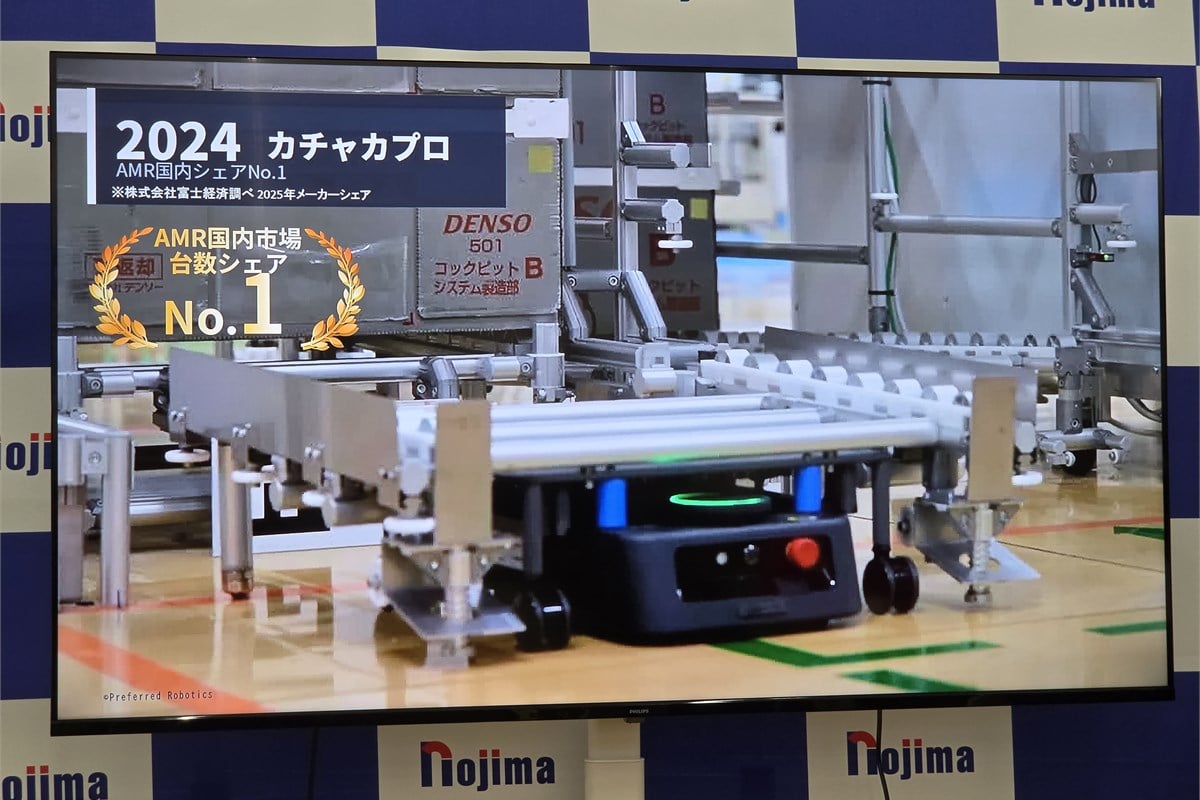
Preferred Roboticsの「カチャカ」は、棚を運ぶ家庭用自律搬送ロボットです。礒部氏は、当初はアーム付きの片づけロボットを構想していたと明かしました。
「やりたいことは家を片づけることです。しまう場所が近くまで来れば、多少ものぐさな人間でも片づけるだろう、と」(礒部氏)
腕を取り除くことで、価格も機構も現実的になりました。目的は人間の動作を再現することではなく、片づけを容易にすることだったのです。
筆者には、家電の発達と重なって見えました。洗濯機は人間の手を忠実に再現していませんし、電子レンジも火で温める動作を真似しません。目的から機構を設計してきたからこそ、家庭へ普及したのです。
礒部氏はヒューマノイドにも同様の見方を示しました。
「ヒューマノイドに引っ張られすぎない方がいいと思っています。腕が3本あってもいいし、目が4個あってもいい」(礒部氏)
人間のコピーより、課題を解く身体をゼロから設計する。それがカチャカの原点です。
ロボットのライバルは、旅行やスマートフォンでした
家庭向けの社会実装には、技術とは別の壁もあります。礒部氏が印象的だったと語ったのは、購入者の予算配分です。
「ロボットがライバルになるんじゃなくて、旅行の費用とか、新しいiPhoneを買いたいとか、娘さんの留学費用が今年あるから、ということなんです」(礒部氏)
いくら便利でも、限られた家計の中で優先されなければ売れません。一方、家庭で鍛えたカチャカの狭い場所での移動性能や、スマートフォンで扱える使いやすさは、工場に持ち込む際にも強みになったといいます。
技術の完成度と「お金を出して使い続ける価値」は別です。この両立を考えることこそ、生活家電とロボット事業の共通の難しさでしょう。
ugoがヒューマノイドを作っても「人型」にこだわらない理由
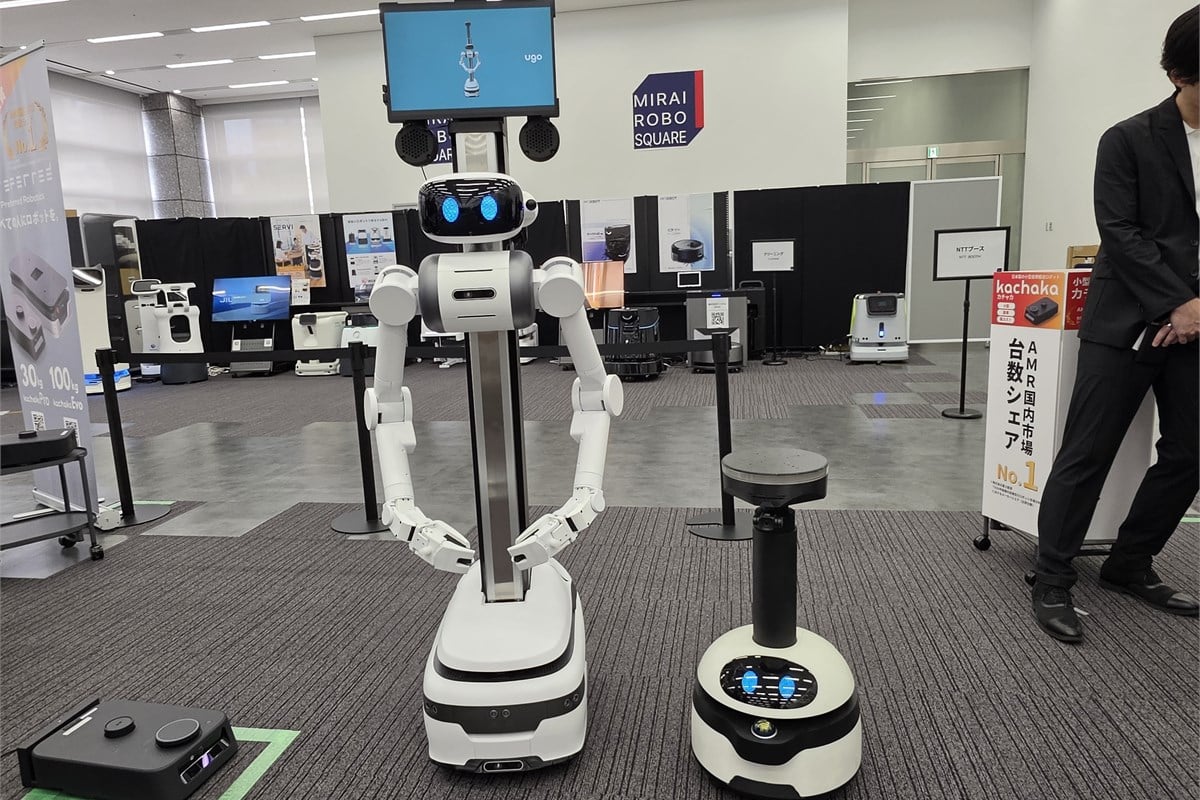
ugoは警備や設備点検にロボットを導入してきました。2026年9月に発表した「ugo Nova」は双腕と車輪を組み合わせたセミヒューマノイドで、フィジカルAIのための作業データ収集や工場・物流現場での運用を想定しています。
それでも松井氏は、筆者の個別取材にこう答えました。
「ヒューマノイドにこだわる必要はない」(松井氏)
警備に適した機体、狭い設備室を巡回する点検機、両腕で作業する機体。それぞれ目的が違えば、必要な身体も違います。松井氏は本編でも、汎用ロボットは「何でもできそうで何でもできない」状態になりやすいと指摘しました。
「現場のヒアリングをして、何をやらせるかを切り出していくことが非常に重要です。そこはまだ宝の山なんです」(松井氏)
最新の技術を使うことより、現場にどんな仕事が残されているかを発見すること。日本の製造業が蓄積してきた現場改善の知見は、ここで生きそうです。
「Qoπ」は動作の先まで評価します
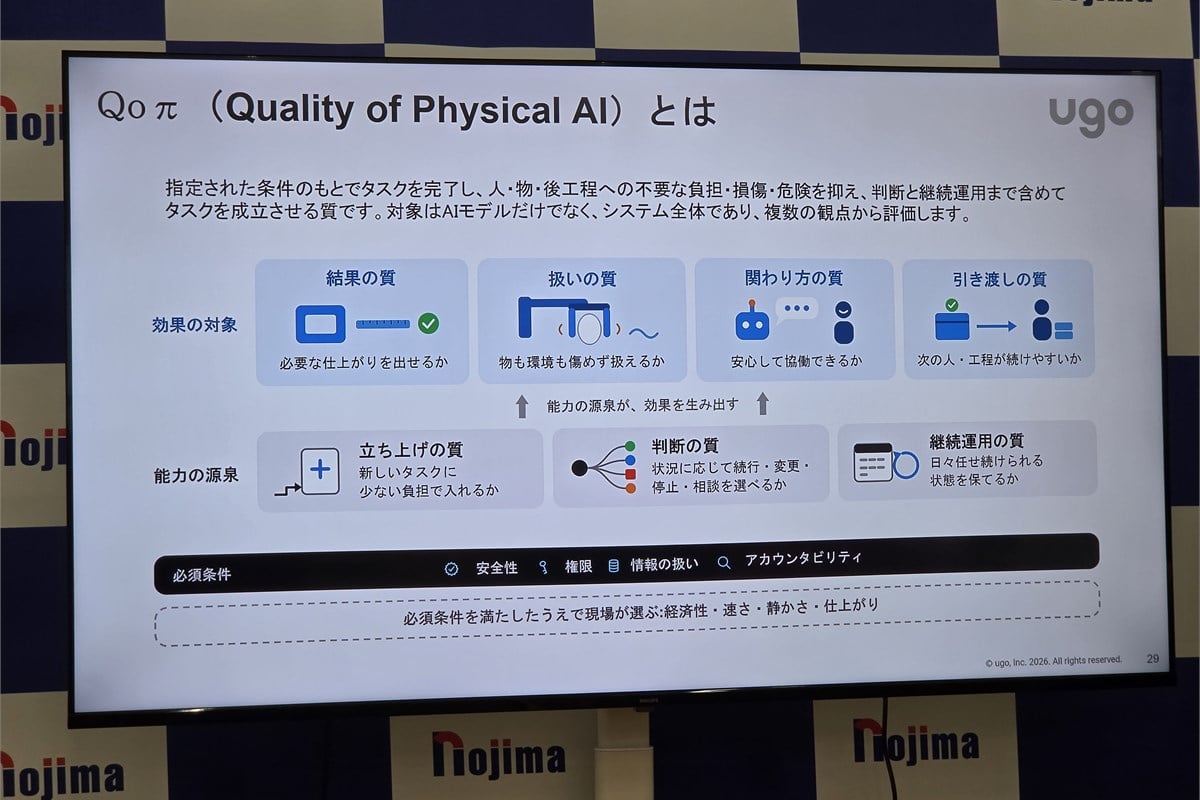
松井氏が提案した『Qoπ(Quality of Physical AI)』という概念も重要です。ロボットが所定の作業を完了できたかだけでなく、その結果や周囲への影響、次の工程への引き渡しまで含めて質を評価しようという考え方です。
「単純な自動化がゴールではないと思っています。自動化した結果、その先のことを考えていかなきゃいけません」(松井氏)
例えば配膳で料理を置く動き一つでも、乱暴に置くのと、相手への配慮を伴って置くのとでは体験が違います。
個別取材でさらに聞くと、松井氏は「その動作は結果でしかないんです。その前提になるのは価値観なんですね」と説明しました。
どんな行動を良いと評価し、どんな失敗を減らすのか。データを集めるだけでなく、評価軸そのものを設計する力が問われるのです。
LOVOTが提唱する、もう一つの「関係形成型フィジカルAI」
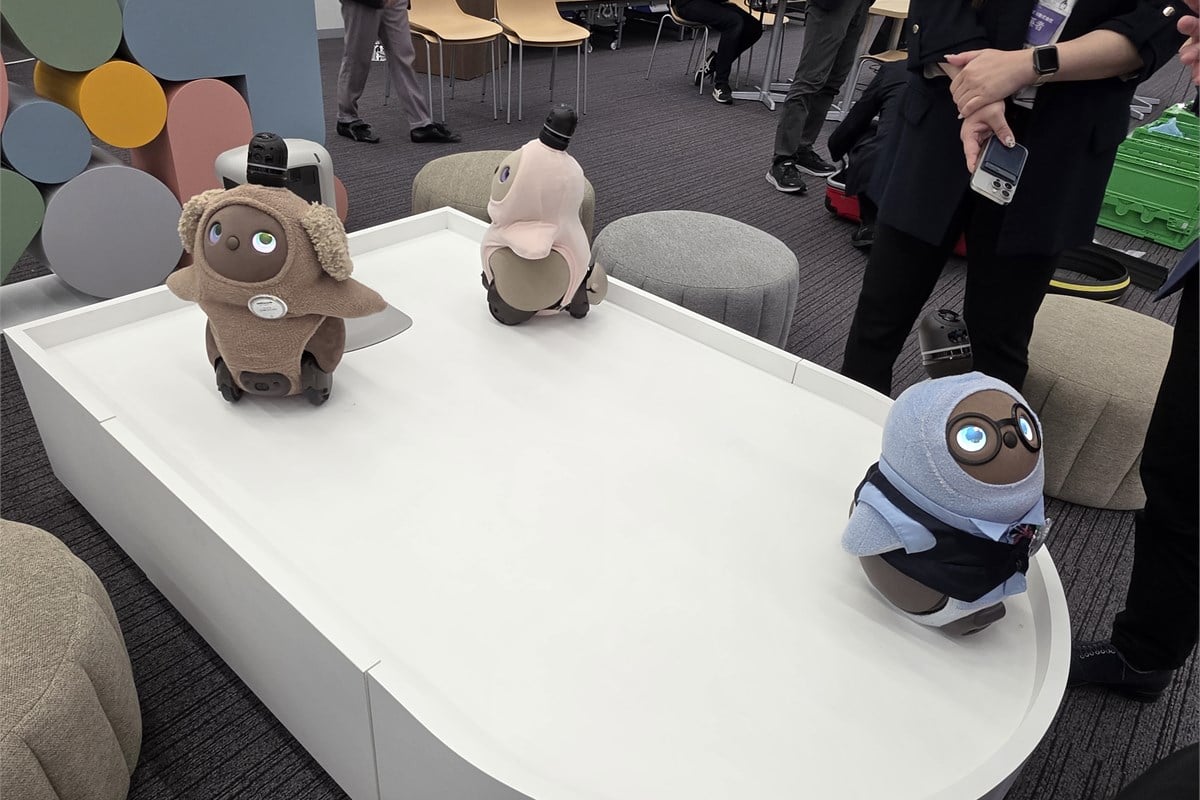
ここまでとは違う競争軸を提示したのが、GROOVE Xの林氏です。林氏はフィジカルAIを「タスク遂行型」と、人との関係を育てる「関係形成型」に分けました。
「タスク遂行型というのはコストの見積もりがしやすい。一方、関係形成型はちょっと難しいんです」(林氏)
仕事の代替なら、削減時間や人件費で効果を測れます。しかし安心感や愛着、信頼の価値はいくらなのでしょうか。林氏は前者を「Value for Money」、後者を「Priceless」と対比しました。
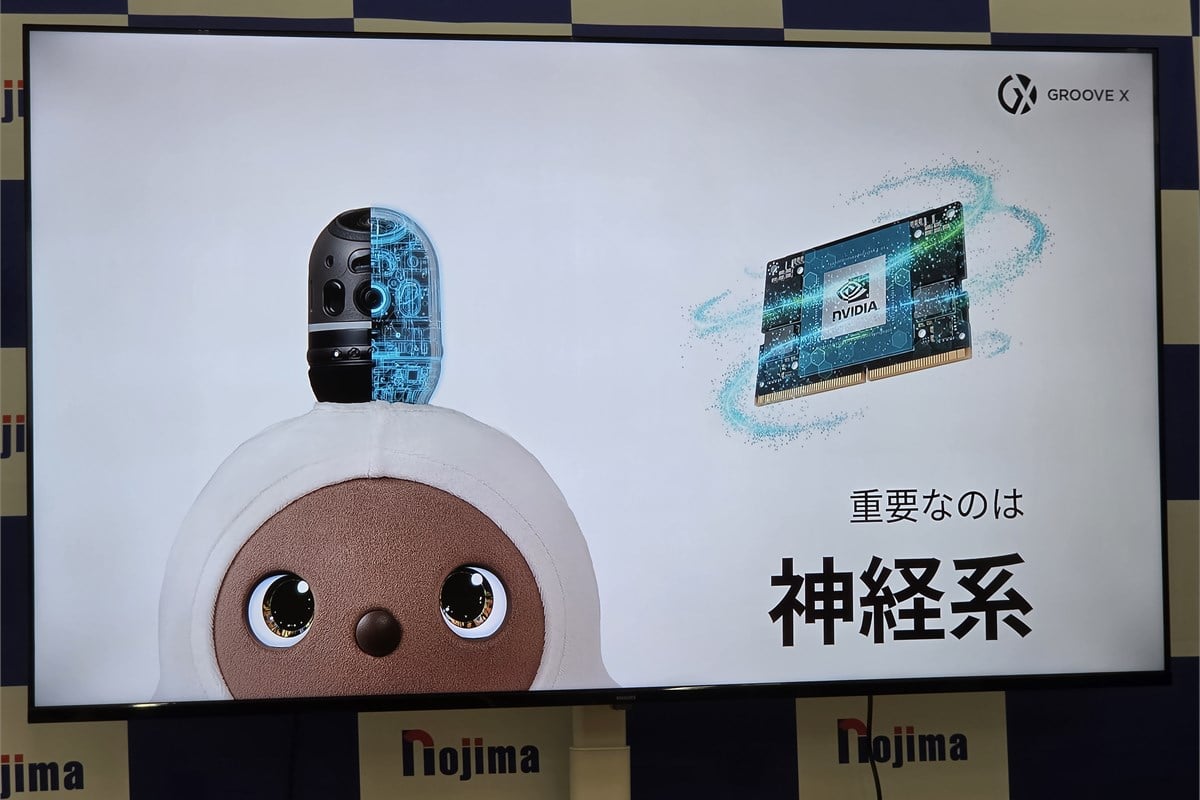
LOVOTは掃除も料理もしません。それでも人は名前を付け、服を着せ、家族のように接します。林氏が力を注ぐのは、見た目のかわいらしさ以上に、視線や接触に反応する「神経系」でした。
「見た目が出会いを作って、神経系が関係を育てると思います」(林氏)
言葉をあえて使わず、時間をかけて信頼を育てる「スロー・リレーション」。すぐに効果が分かる家電とは、価値の届き方そのものが異なります。
「感情のワールドモデル」は日本の武器になるのか
頼氏は、タスクを実行するAIの次に、日本から「感情の基盤モデル」を生み出せないかと林氏へ投げかけました。すると林氏は、言葉から人の感情を推定するだけでは不十分だという趣旨で応じました。
「感情というのは、言語に落ちる前のものです」(林氏)
林氏は、ロボット自身が内部状態を持ち、それを他者の理解へつなげることが、いわば感情のワールドモデルにつながると説明しました。もっとも、これは技術として確立した完成品ではなく、林氏が示した研究開発の方向性です。
筆者が注目したのは、感情表現を単なる音声会話へ還元していないことです。人の視線、触れ方、距離感、時間をかけて変わる関係性を、身体を通じてどう学習するのか。大量の言語データだけでは説明しきれない領域に、関係形成型の難しさと可能性があります。
コリン・アングル氏も問う「家庭に人型は必要か」
筆者は2025年、iRobot共同創業者コリン・アングル氏の来日に約1週間帯同しました。その経験から、ロボットの未来をヒューマノイドだけに求めない発想に以前から関心を持っています。アングル氏が立ち上げたFamiliar Machines & Magicも、2026年に四足動物を思わせる「Familiars」を公表し、感情や人との関係性を重視する方向を示しています。
今回の個別取材では林氏に、家庭は人がくつろぐ場所なのに、人間そっくりで高性能な機械が居続ければ、かえって緊張や拒否感を生むのではないかと尋ねました。
林氏の答えは、一面的なヒューマノイド否定ではありませんでした。
「お金を集めるためにはすごくいい。技術的なターゲットとしても面白い」(林氏)
人型は未来を分かりやすく象徴し、資金を集め、難しい技術の研究を進めるには優れた目標だといいます。ただし、家庭にそのまま入れるには別の問題があります。
「二足歩行である以上は倒れるんですよ」(林氏)
林氏は、安全機構を追加すれば重量や価格、騒音にも影響すると説明しました。
「重さはどうなるんですか? コストはどうなるんですか? 音はどうなるんですか?」(林氏)
ヒューマノイドが研究開発を加速させることと、完成した製品が人型である必然性は、分けて考える必要があるのです。
「家政婦型」と「ドラえもん型」――身体は目的で変わります
家庭にはすでに洗濯機、電子レンジ、炊飯器、ロボット掃除機があります。家電は長年、目的ごとに最適化された機構で人間の作業を置き換えてきました。そこに高価な人型ロボットを入れ、家電のボタンを押させることが本当に合理的なのか。筆者は林氏にそう問いかけました。
林氏が示したのは、家事を担う「家政婦型」と、人間との関係を築く「ドラえもん型」が分かれるかもしれない、という将来像でした。
「関係構築のコストが下がると、できることは非常に増えるんです」(林氏)
最初に関係をつくるからこそ、その後の見守りや生活支援も受け入れられる可能性があります。一方、家事をする機械には、柔らかい身体や人間に似た顔が必要とは限りません。必要な時だけ姿を現すアームや、家電同士の連携という別解もあるでしょう。
礒部氏も、住宅になじむデザインや、普段は収納されるアームという考え方を示しました。頼氏は日本と海外の住宅の広さの違いにも言及しています。生活空間が違えば、望ましいロボットの大きさも存在感も変わります。
フィジカルAIの競争は、最も人間そっくりの機械を誰が作るかだけではありません。どの仕事を担わせ、どの身体を与え、どんな距離感で人と暮らしてもらうか。その全体を設計する競争です。
資本と量産で米中が先行していても、用途に合わせた機械づくり、現場での改善、丁寧な所作、そして人間との関係性を磨く余地は残されています。ただし、頼氏の問いが示すように、その独自性を世界で通用する価値と事業へ転換しなければ、勝ち筋にはなりません。
人間の身体を忠実にコピーするより、人間にとって本当に必要な身体と関係性を設計すること。そこに日本のフィジカルAIが進むべき、もう一つの道があるのではないでしょうか。
- 滝田勝紀
-
- VAGUE家電統括プロデューサー
- モノ雑誌の編集に15年以上携わり『デジモノステーション』編集長を歴任。現在は家電スペシャリストとして、国内外の最新テクノロジーを長年取材。All About家電ガイドやMakuakeエバンジェリスト、楽天ROOM公式インフルエンサー(フォロワー56万人超)など幅広く活動する。海外取材経験も豊富で、欧州家電メーカー本社や世界最大級の見本市「IFA」への造詣も深い。また、Z世代向けメディア運営やPR会社経営の傍ら、インテリアスタイリスト窪川勝哉氏とのユニット「𝒾𝓃𝒞𝒶𝒹𝑒𝓃𝓏𝒶」で家電開発も手掛ける。機能とデザインの両面から、心地よい暮らしのあり方を提唱している。
VAGUEからのオススメ
前作超え感じさせる“ロケット級”の飛び実現へ! 新スリクソン「ZXi RKT」ドライバー4モデルの実力を試してみた【PR】
RECOMMEND